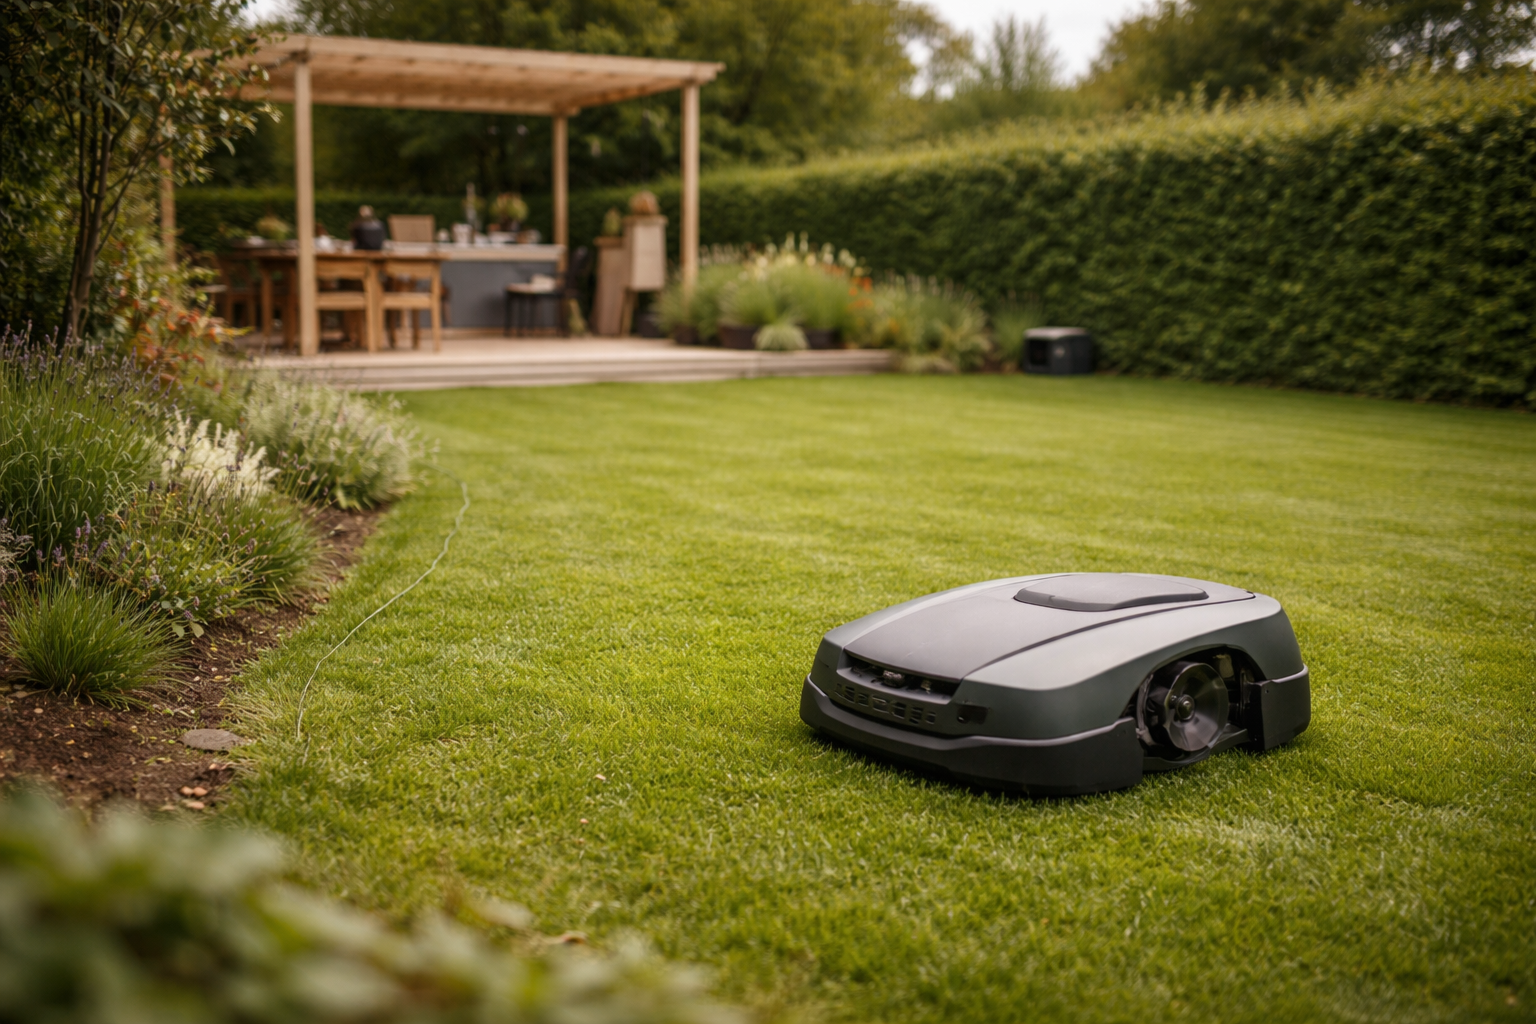
Hvordan virker en robotplæneklipper? Kabel, GPS, sensorer og begrænsninger forklaret
Hvordan virker en robotplæneklipper helt overordnet?
En robotplæneklipper klipper græsset lidt og ofte med små knive på en roterende skive, fordeler afklippet som bioklip og finder selv rundt på plænen via kabel eller kabelfri teknologi. Den følger en klippeplan, registrerer forhindringer med sensorer og kører automatisk tilbage til ladestationen, når batteriet er ved at være tomt.
Grundprincippet er, at plænen hele tiden holdes i den samme lave højde i stedet for at blive slået ned en gang om ugen. Det giver tættere græs og mindre synligt afklip.
De fleste robotter arbejder nogenlunde efter denne 5-trins model:
- Opstart: Du installerer kanttråd eller laver digitale grænser og sætter ladestationen op.
- Kortlægning: Robotten lærer plænens form og eventuelle zoner at kende via kabel, GPS/RTK eller kamera/LiDAR.
- Navigation: Den kører efter en blanding af mønsterkørsel og tilfældig kørsel inden for de tilladte områder.
- Klipning: Knivskiven roterer, og robotten klipper toppen af græsset, mens afklippet bliver liggende som fin bioklip.
- Hjemkørsel: Ved lavt batteri søger robotten mod ladestationen via kabelsignal eller sin digitale kortlægning.
Når først systemet er sat rigtigt op, kan robotten i princippet passe plænen det meste af sæsonen med minimalt tilsyn. Til gengæld er den følsom over for fejl i installationen, skygge/signalproblemer og meget ujævnt terræn, som vi kommer tilbage til.
Hvordan klipper robotplæneklipperen græsset?
Robotplæneklippere klipper græsset ved hjælp af en roterende skive med små knive, der skærer ganske lidt af ad gangen. De kører mange ture i løbet af ugen, så græsset aldrig bliver ret højt, og afklippet kan blive liggende som bioklip, der nærer plænen.
I stedet for én kraftig motor med stor kniv som en traditionel plæneklipper, bruger robotten typisk:
- En knivskive med 3-5 små, let fleksible knive.
- En relativt høj omdrejningshastighed, men lav klippehøjde pr. passage.
- En klippeplan i software, som bestemmer hvor ofte og hvor længe der klippes.
Fordi der klippes så ofte, bliver afklippet til små stykker, der falder ned mellem græsstråene og nedbrydes. Det kaldes bioklip, og det kan give en tættere, grønnere plæne, hvis plænen i forvejen er nogenlunde sund og ikke drukner i mos.
Robotten kører normalt i et skiftende mønster, så den ikke laver synlige spor. Nogle modeller kan også køre mere systematisk i baner, især hvis de bruger GPS/RTK eller anden præcis navigation.
Hvilke sensorer bruger robotplæneklippere?
Robotplæneklippere bruger en pakke af sensorer til både sikkerhed og navigation. Typisk er der stødsensor, hældnings- og løftesensor, hjulsensorer og ofte også regnsensor. Nogle modeller har desuden kamera eller afstandssensorer til at opdage og genkende forhindringer.
Det er vigtigt at skelne mellem sensorer, der beskytter robotten og omgivelserne, og sensorer, der hjælper den med at finde vej.
Sikkerhedssensorer
- Stødsensor / bumper: Registrerer, når robotten rammer noget. Den stopper og ændrer retning.
- Løftesensor: Slukker knivene hurtigt, hvis robotten løftes fra jorden.
- Hældnings- / væltesensor: Stopper knivene, hvis robotten vælter eller kommer på for kraftig hældning.
- Regnsensor (på nogle modeller): Registrerer fugt og kan sende robotten hjem ved regn, hvis det er indstillet.
Navigations- og positionssensorer
- Hjulsensorer (encodere): Måler hvor langt og i hvilken retning hjulene har drejet.
- GPS/GNSS: Bruges især i kabelfri modeller til at fastslå robotens position på et digitalt kort.
- Kamera(er): Bruges til vision, hvor robotten ser plænen, kanter, møbler og nogle gange dyr.
- Afstandssensorer / LiDAR: Måler afstand til objekter ved hjælp af laser eller anden afstandsmåling.
Mini-ordbog over sensorbegreber
- Objektgenkendelse: Software, der ud fra kamera- eller LiDAR-data prøver at genkende fx bold, stol, hund eller menneske.
- LiDAR: Sensor, der sender lysimpulser (laser) ud og måler tiden tilbage. Giver et 3D-billede af omgivelserne, uafhængigt af lysforhold.
- GNSS: Fællesbetegnelse for satellitsystemer som GPS, Galileo m.fl.
Ingen enkelt sensor kan klare alt. Det er kombinationen af sensorer og software, der afgør, hvor godt robotten klarer sig i din have.
Kabel vs GPS vs kamera vs LiDAR – hvad er forskellen?
Kanttråd/kabel er stadig den mest robuste og udbredte afgrænsning, mens GPS/RTK giver kabelfri fleksibilitet i haver med godt satellitsignal. Kamera er stærkt til visuel genkendelse, men følsomt for lys, og LiDAR er stærkt til afstandsmåling uafhængigt af lys, men kan have udfordringer ved meget lavt eller højt græs. I praksis kombinerer mange moderne robotter flere teknologier.
Her er en oversigt over de fire hovedteknologier til afgrænsning og navigation:
| Teknologi | Hvordan virker den? | Styrker | Begrænsninger | Typisk haveprofil |
|---|---|---|---|---|
| Kanttråd / afgrænsningskabel | En tynd ledning lægges i kanten af plænen. Den udsender signal fra ladestationen, som robotten kan “mærke”. | Meget driftssikker, påvirkes ikke af skygge eller satellitsignal. God til almindelige villahaver. | Kræver fysisk installation og evt. reparation ved kabelbrud. Svært at ændre plænens form hurtigt. | Jævn villahave op til større grunde, faste kanter, få ændringer. |
| GPS / RTK / NRTK | Robotten bruger satellitter til at kende sin position. Med RTK/NRTK tilføjes korrektion så præcisionen forbedres. | Ingen kanttråd, nem at ændre grænser i app. Kan klippe meget systematisk i baner. | Kræver god signalmodtagelse og gerne fri himmel. Træer, bygninger og læhegn kan give signaltab. | Større, mere åbne plæner med begrænset skygge fra høje træer og bygninger. |
| Kamera (vision) | Et eller flere kameraer “ser” omgivelserne og hjælper med at skelne mellem plæne, bede og forhindringer. | Kan genkende objekter og dynamiske ting som mennesker og dyr på større modeller. God i visuelle miljøer. | Følsom over for dårligt lys, kraftig skygge eller meget mørke overflader. Kræver ren linse. | Have med mange detaljer, møbler og midlertidige forhindringer, men rimelige lysforhold. |
| LiDAR | Laser måler afstande rundt om robotten og laver et 3D-kort af omgivelserne. | Virker uafhængigt af lys og kan være meget præcist til afstand og form på forhindringer. | Kan have sværere ved meget lavt eller meget højt græs og meget små objekter afhængigt af model. | Komplekse haver med mange faste elementer, hvor lysforhold skifter meget. |
Hvad betyder RTK og NRTK?
- RTK (Real Time Kinematic): Satellitpositionering, der forbedres med en referenceantenne tæt på haven. Giver høj præcision, men kræver ret fri himmel og stabilt signal.
- NRTK: Ligner RTK, men bruger et netværk af referenceantenner via mobilnet eller anden forbindelse, så du ikke altid skal have egen referenceantenne i haven.
Hvornår giver kabel stadig mest mening?
Selv om kabelfri løsninger udvikler sig hurtigt, er kanttråd stadig en stærk løsning, især når:
- Din have har mange høje træer, læhegn eller bygninger, der skygger for satellitsignal.
- Du vil have en meget stabil grænse, der ikke afhænger af netværk eller korrektioner.
- Du ikke forventer at ændre meget på bedenes placering og plænens form.
Omvendt kan kabelfri GPS/RTK og vision være en stor fordel, hvis du ofte flytter rundt på zoner, eller hvis haven er stor og relativt åben.
Hvordan virker robotplæneklippere uden kanttråd?
Robotplæneklippere uden kanttråd bruger digitale grænser i stedet for en fysisk ledning. De kombinerer ofte GPS/RTK eller anden GNSS-positionering med kamera og/eller LiDAR til at navigere og holde sig inden for en virtuel grænse, som du har tegnet ind i en app.
Typisk fungerer det sådan:
- Du kører robotten rundt første gang eller lader den selv kortlægge plænen.
- Appen opbygger et digitalt kort over din have.
- Du tegner klippezoner og no-go områder (bede, dam, legeplads mv.).
- Robotten bruger GPS/RTK, hjulsensorer og eventuelt kamera/LiDAR til at holde sig inden for de virtuelle grænser.
Fordelen er, at du slipper for at lægge og vedligeholde 200 – 400 meter kabel i en større have, og at du hurtigt kan ændre afgrænsningen i appen, hvis du fx laver nyt bed.
Men kabelfri betyder ikke installationsfri. Du skal stadig:
- Placere ladestationen fornuftigt og med stabil strømforsyning (her kan en guide om udendørs el-planlægning være nyttig).
- Sikre fornuftig satellitdækning og teste, om robotten mister signal ved træer, læhegn eller bygninger.
- Finjustere zoner og no-go områder de første uger.
I simple, åbne haver kan selve kortlægningen og zoneopsætningen klares på omkring en halv time, mens mere komplekse haver kræver mere tid til justering.
Hvordan installerer man en robotplæneklipper i praksis?
Installation af en robotplæneklipper handler enten om at lægge kanttråd fysisk rundt om plænen eller om at lave en digital kortlægning og zoner i en app. I begge tilfælde er placeringen af ladestationen og et nogenlunde jævnt underlag afgørende for, at systemet bliver stabilt.
Installation med kanttråd
En klassisk kabelinstallation sker nogenlunde sådan her:
- Tegn en skitse af haven med plæne, bede, træer og faste forhindringer.
- Vælg placering til ladestation: plant, tørt, i nærheden af en stikkontakt og med fri plads foran.
- Læg afgrænsningskablet langs kanten af plænen og rundt om øer (bede, damme osv.), typisk med små pløkker eller let nedgravet.
- Forbind kabel til ladestationen og lav en testkørsel.
I større haver er det almindeligt at bruge 200 – 400 meter kabel. Ved kabelbrud kan kablet repareres med en samlemuffe, men det kræver, at du kan finde bruddet, hvilket er en af de klassiske kilder til irritation.
Her er det en fordel at være vant til grundlæggende gør-det-selv-arbejde. En generel guide til værktøj og arbejdsmetoder kan hjælpe, hvis du vil gøre det hele selv.
Installation af kabelfri robot
Ved kabelfri systemer handler installation mere om software end om spade:
- Placér ladestation med fokus på både strøm, satellitsignal og adgangsveje til plænen.
- Kør kortlægningstur eller lad robotten selv kortlægge plænen.
- Tegn grænser og zoner ind i appen, inkl. no-go områder.
- Test og justér de første dages kørsel, til du er tilfreds.
Fordelen er hurtigere tilpasning, hvis du ændrer haven. Til gengæld skal du leve med, at præcisionen påvirkes af skygge, bygninger og teknikken bag RTK/NRTK.
Hvad kan robotplæneklippere ikke klare så godt?
Robotplæneklippere fungerer bedst på en jævn plæne med tydelige grænser og fornuftigt signal- og lysniveau. De kan til gengæld få problemer med meget højt græs, kraftig skygge, vådt og blødt underlag, smalle passager, ujævnt terræn og løst legetøj eller grene.
Her er nogle af de typiske udfordringer – med årsag, konsekvens og hvad du kan gøre:
| Situation | Årsag | Konsekvens | Hvad kan du gøre? |
|---|---|---|---|
| Meget højt græs | Robotten er designet til at klippe lidt og ofte, ikke til at “redde” en forsømt plæne. | Den kan sætte sig fast, overbelaste motoren eller efterlade ujævnt resultat. | Slå plænen med almindelig klipper først, og lad derefter robotten holde højden. |
| Vådt græs og mudder | Fugtigt underlag og græs giver dårligere greb og kan klistre på undersiden og hjul. | Mindre godt klipperesultat, risiko for fastkørsel og mere snavs på robotten. | Brug eventuelt regnsensor, og rens underside og hjul jævnligt. Tænk over dræn, ligesom ved afvanding ved terrassen. |
| Skygge og signaltab (GPS/RTK) | Træer, læhegn og bygninger kan skygge for satellitsignaler. | Robotten mister positionen, kører skævt, stopper eller går i fejl. | Vælg kabelbaseret model i meget skyggefulde haver, eller test dækningen grundigt før køb. |
| Smalle passager | Begrænset plads mellem fx bede, hegn og terrasser. | Robotten kan køre fast, vende om for tidligt eller slide meget på passagen. | Planlæg passager bredere, eller lav dem som separate zoner. Overvej din generelle havezonering. |
| Løst legetøj, grene, frugter | Objekter, som ikke altid står samme sted, og som kan være små og lave. | Robotten kan ramme dem, stoppe, beskadige knive eller i værste fald skubbe noget, den ikke burde. | Ryd plænen for løse ting jævnligt og især før natkørsel. |
| Ujævnt terræn og huller | Niveau-forskelle, dybe spor, rødder eller huller i plænen. | Robotten kan hænge fast, skrabe knivskiven i jorden eller gå i fejl. | Planér de værste ujævnheder. En viden om fald og hældning kan også bruges her. |
Hvad betyder “fri himmel” i praksis?
Når producenter taler om, at RTK og GPS kræver “fri himmel”, betyder det i praksis, at robotten skal kunne se en del af himlen uden for meget skygge fra:
- Høje træer (især tætte kroner).
- Høje bygninger.
- Tætte læhegn eller skure langs plænen.
Lidt skygge er sjældent kritisk, men hvis store dele af plænen ligger mellem høje elementer, kan et kabelbaseret system stadig være det mest stabile.
Hvad koster en robotplæneklipper i drift?
Den løbende drift af en robotplæneklipper består typisk af et relativt beskedent elforbrug, løbende udskiftning af knive og på et tidspunkt et nyt batteri. Den samlede økonomi afhænger dog mest af købspris, installation og hvor længe maskinen holder.
Elforbrug pr. år ligger for de fleste modeller i et leje, hvor el-udgiften er ret lav sammenlignet med købspris og vedligehold. Knive skal skiftes jævnligt i løbet af sæsonen, og batteriet vil over nogle år miste kapacitet og skulle skiftes.
Teknologivalget spiller ind på økonomien:
- Kabelbaserede systemer er ofte billigere i indkøb, men kræver fysisk installation og evt. betalt hjælp til kabel.
- Kabelfri GPS/RTK-systemer kan have højere købspris og kræve ekstra hardware (fx referenceantenne), men spare dig for kabelarbejdet.
Vil du have styr på det samlede budget for haven, kan det være en hjælp at kombinere robotten med en mere generel gennemgang af budget og prisniveauer for uderumsprojekter.
Er robotplæneklippere sikre for børn, hunde og pindsvin?
Robotplæneklippere er udstyret med en række sikkerhedssensorer og standarder, der skal beskytte både mennesker og dyr. Men ingen løsning er fuldstændig fejlfri, og du bør stadig have klare vaner omkring børn, kæledyr og især smådyr som pindsvin.
Sikkerheden bygger på:
- Løfte- og hældningssensorer, som hurtigt stopper knivene ved løft eller væltning.
- Stødsensor (bumper), der får robotten til at vende, hvis den rammer noget større.
- Tidsplaner, så du kan undgå natkørsel, hvor smådyr er mest aktive.
- I nogle modeller kamera og objektgenkendelse, som bedre kan registrere dyr og mennesker.
Praktiske forsigtighedsregler kan være:
- Lad ikke robotten køre i de timer, hvor dine små børn typisk leger mest på plænen.
- Hold særligt øje, hvis du har en meget nysgerrig hund.
- Undgå natkørsel i områder, hvor der ofte er pindsvin eller andre smådyr.
- Rengør sensorer og underside jævnligt, så de fungerer bedst muligt. Her kan du hente gode vaner i en generel guide om rengøring udendørs.
Teknologien bliver bedre år for år, men det er stadig din opsætning og dine vaner, der i sidste ende afgør sikkerhedsniveauet i haven.
Mini-ordbog: centrale begreber om robotplæneklippere
Til sidst får du en kort mini-ordbog over nogle af de vigtigste tekniske ord, du møder, når du læser om robotplæneklippere.
- Afgrænsningskabel / kanttråd: Tynd ledning rundt om plænen, der sender signal ud og definerer hvor robotten må køre.
- Bioklip: Fint, hyppigt græsafklip, der bliver liggende og langsomt giver næring til plænen.
- Ladestation: Base, hvor robotten lader batteriet og typisk også udsender signal til kanttråd.
- RTK / NRTK: Teknikker til at gøre satellitnavigation mere præcis ved hjælp af referenceantenner og korrektion.
- Virtuel grænse: Digital afgrænsning på et kort i appen i stedet for fysisk kabel.
- LiDAR: Afstandssensor, der bruger laserlys til at måle omgivelserne i 3D.
- Geofence: Et område defineret digitalt, som en enhed ikke må forlade.
- Signaltab: Når robotten mister kontakt til kabelsignal, satellit eller reference, og derfor ikke længere ved præcist hvor den er.
Når du har styr på de begreber og på forskellen mellem kabel, GPS/RTK, kamera og LiDAR, er du godt klædt på til at vælge en robotplæneklipper, der passer til netop din have og dine vaner.

Send kommentar
Du skal være logget ind for at skrive en kommentar.